3D 视觉检测测的是什么
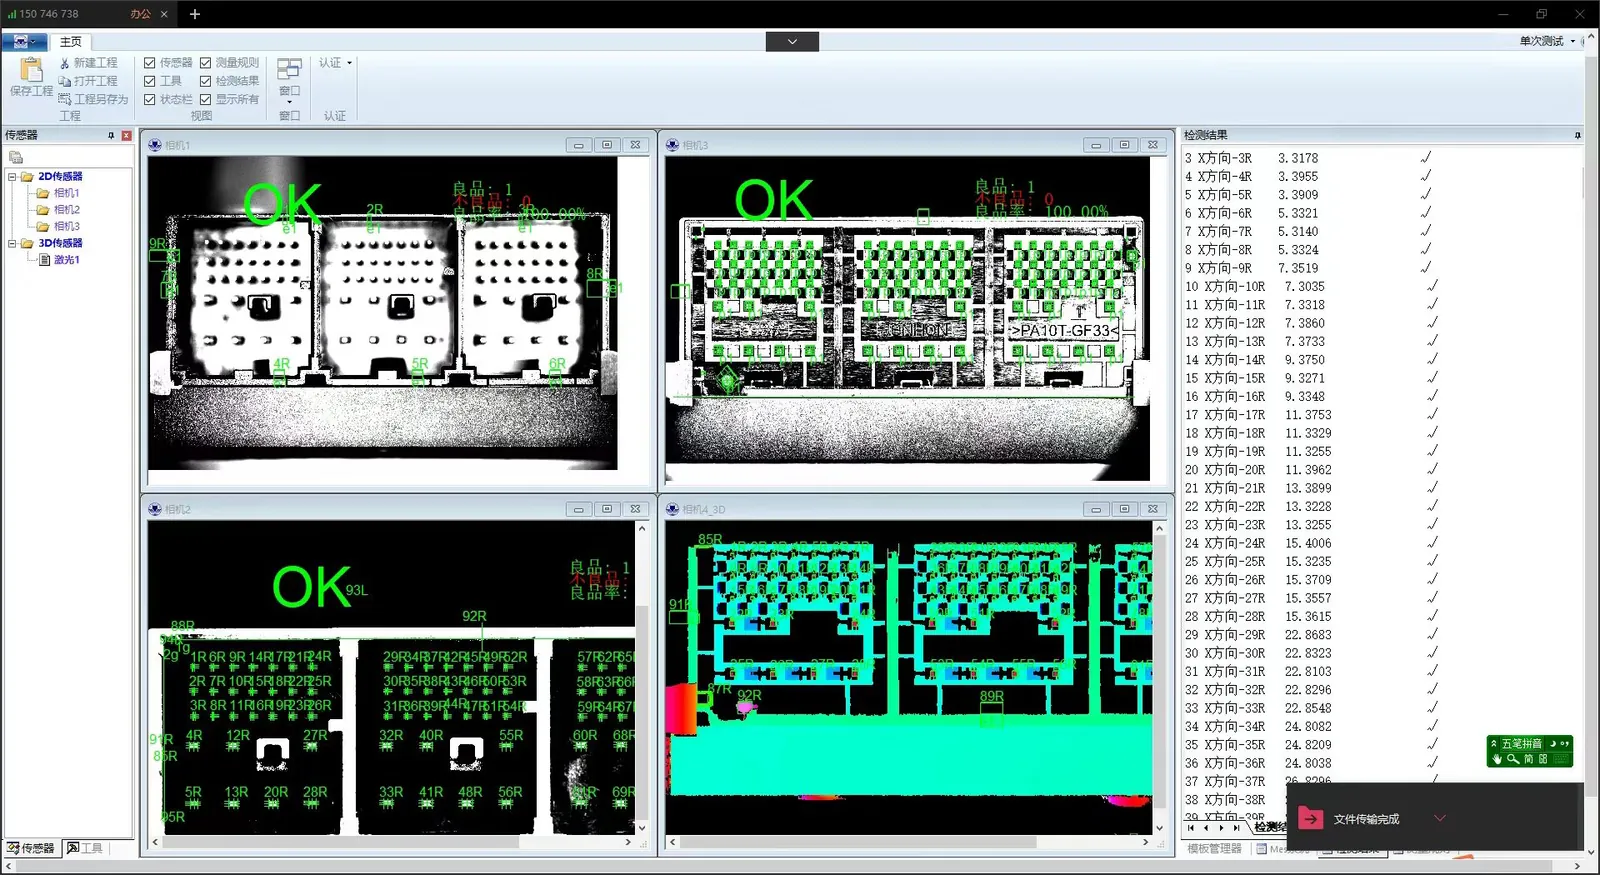
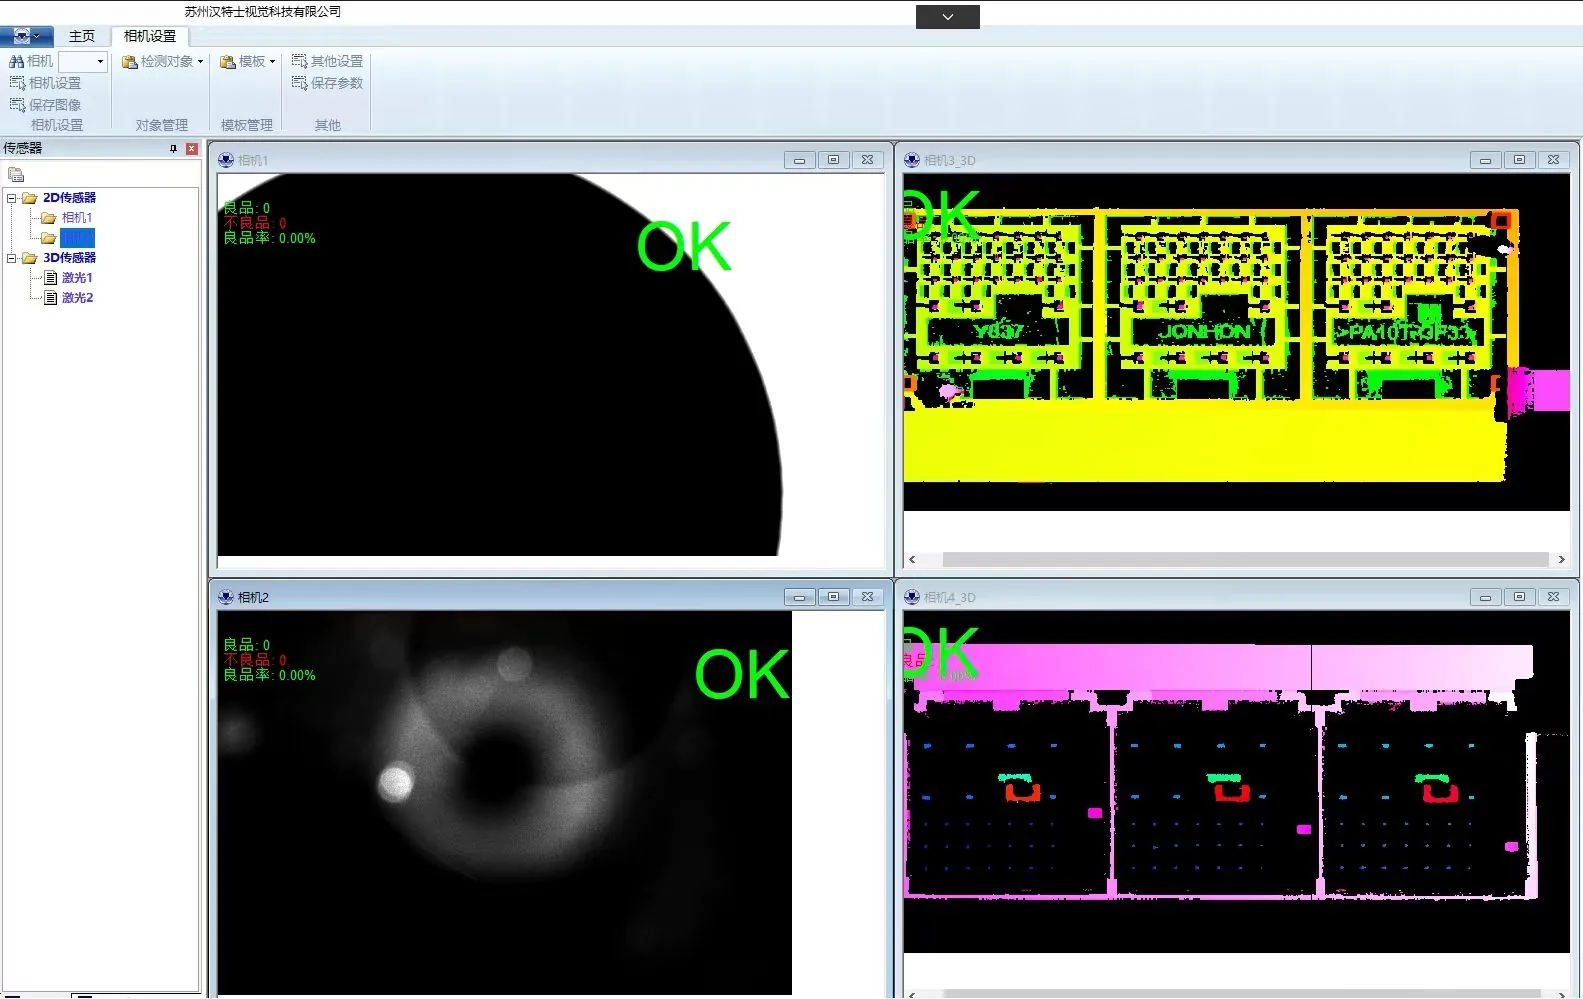
与 2D 只输出平面信息不同,3D 视觉检测输出的是每个像素点对应的高度值,形成一幅深度图或一条轮廓线。有了高度数据,就能在三维空间里计算真正需要被控制的量值:
- 平面度:一个平面相对理想平面的起伏量,常用峰谷值或均方根表征。
- 高度差与段差:两个平面或特征之间的相对高度,例如台阶高度、装配间隙。
- 共面度:多个焊点、多个引脚是否落在同一个平面上。
- 体积与截面轮廓:胶量、焊锡量、截面积等需要积分才能得到的量。
- 凸起与凹陷:压伤、鼓包、凹坑这一类高度方向的缺陷。
这些量值在 2D 图像里只能表现为灰度或阴影的变化,无法直接换算成毫米,这也是必须引入 3D 的根本原因。汉特士的 3D 检测系统在标准工况下可以做到 0.005mm 级的重复测量精度,前提是光学、标定与机构都配合到位。
主流 3D 成像方式对比
工业现场常见的 3D 成像方式有四种,先看它们的能力边界:
| 成像方式 | 典型精度 | 速度 | 量程 | 适用材质 |
|---|---|---|---|---|
| 线激光轮廓 | 0.005~0.02 mm | 高(依赖扫描速度) | 几 mm~几百 mm | 金属、塑料等大多数表面 |
| 结构光 | 0.01~0.1 mm | 中(单次全场) | 几十 mm~1 m | 漫反射表面,避免镜面与透明 |
| 双目立体 | 0.05 mm 以上 | 高 | 大 | 有纹理表面,弱纹理需投影辅助 |
| 飞行时间 | 1 mm 量级 | 中 | 可达数米 | 远距离、大场景 |
选型逻辑很直接:精度优先且是连续生产,通常用线激光轮廓;需要一次拍全一个面,结构光更合适;被测物距离远、精度要求不苛刻,飞行时间更经济;双目则适合有纹理、大视野的场景。反光镜面、透明材质对结构光和双目都不友好,需要先做工艺试验。
平面度与高度差怎么落地
平面度测量的关键不在相机,而在于基准怎么定、数据怎么处理。
平面度
先用高度数据拟合出一个理想平面(最小二乘或最小区域),再统计所有采样点到该平面的距离,取峰谷值或均方根值作为平面度指标。采样点密度、滤波方式与边缘剔除策略都会影响结果,必须与客户约定统一的评价口径。
高度差与段差
高度差通常取两个区域高度的中位数或均值之差,这样能抑制毛刺与局部噪声。需要注意纹路方向:在拉丝、磨砂或有周期性纹理的表面上,高度数据会叠加纹理起伏,需要做方向滤波或选择与纹路垂直的采样线。
做到 0.005mm 级需要什么条件
0.005mm 是一个听起来很锋利的数字,它成立需要一整套条件:
- 量程与工作距离匹配:量程越大,单位高度变化对应传感器输出的变化越小,精度越难保证。要在满足量程的前提下尽量压缩量程。
- 标定精度:需要高精度的标定块或标准量块,标定误差会直接进入测量结果。
- 机构稳定性:任何振动、丝杆回程间隙、导轨直线度都会直接叠加到高度值上,机械本体往往比传感器更关键。
- 温度稳定:金属工件与传感器都存在热胀冷缩,±0.5℃ 的温漂在精密测量中就可能被辨认出来,必要时要做温度补偿或恒温。
- 表面状态:反光、多尘、有水膜的表面会带来数据空洞与跳点,需要专用光源或工艺配合。
因此,精密 3D 测量通常是设备、机构与工艺一起交付的,单独买一台高精度传感器并不能保证结果。
2D 与 3D 的组合用法
产线上很少有纯 3D 或纯 2D 的完美分工,常见组合有两种:
- 2D 做定位,3D 做测量:先用 2D 视觉定位工件,把坐标传给 3D 传感器,避免工件摆放偏差导致高度数据落到错误区域。
- 2D 做外观,3D 做立体缺陷:划痕、脏污用 2D 检测,压伤、鼓包、凹陷用 3D 检测,两类结果合并判定。
这种组合可以显著降低漏检率,也能减少对单台设备能力的过度要求。
实施中的四个坑
- 把标定当一次性工作:标定会随温度、机构松动、更换镜头而失效,需要定期复核,最好固化一套快速校验流程。
- 忽视反光材质的成像难度:抛光金属、镀层表面的镜面反射会让轮廓数据大量缺失,必须在方案阶段验证。
- 用单点数据判断整个面:高度数据本身有噪声,用单点比较很容易误判,应该用区域统计量。
- 验收口径不统一:平面度是峰谷值还是均方根、滤波窗口多大、边缘算不算,这些不提前约定,验收阶段必然争论。
3D 视觉检测的价值不在能测高度,而在于把高度方向那些原本靠人工手感判断的量值,变成可量化、可追溯的数据。把基准、口径与机构稳定性一并设计好,0.005mm 级的重复精度才是有意义的指标。