选型要从检测精度倒推
相机选型最常见的错误起点是"用多少万像素"。正确起点是三个需求参数:最小特征尺寸或公差、单次拍摄的视野、产线节拍。这三个参数确定后,分辨率、帧率、接口和靶面都是算出来的,而不是挑出来的。
推导链条是单向的:最小缺陷决定视场精度,视场与精度决定分辨率,节拍决定帧率,数据率决定接口。任何一步反过来做,都会在后面某一环节付出代价。
先算得清,再买得对。分辨率、帧率、接口三者只要有一项拍脑袋定,另外两项就必须返工。
分辨率怎么算
第一步是确定单像素对应的物理尺寸,即视场精度。经验值是:特征要被算法稳定识别,通常需占据 3 到 4 个像素;少于 3 个像素时,特征会随来料位置与光照变化时隐时现,检出率无法稳定。
以视野 100 mm × 80 mm、最小缺陷 0.05 mm、按缺陷占 3 个像素计算:
- 视场精度 = 0.05 ÷ 3 ≈ 0.0167 mm / 像素
- 横向像素 = 100 ÷ 0.0167 ≈ 5990
- 纵向像素 = 80 ÷ 0.0167 ≈ 4790
计算结果 5990 × 4790 并非量产规格,必须向上取整到最近的常见型号。面阵常见序列为 500 万(2448 × 2048)、1200 万(4096 × 3072)、2000 万(5472 × 3648)、4500 万(8192 × 5460);线阵则为 2K、4K、8K、16K 分档。上例应选 8192 × 5460 级别,横向余量约 37%。
留余量是为标定误差、镜头畸变、边缘定位与来料偏移留出空间。工程做法是在计算结果上再增加 20% 到 50%,然后向上取整,只向上不向下。
若同样的 100 mm 视野要求检出 0.01 mm 缺陷,视场精度需约 0.0033 mm,横向像素将超过 30000,面阵无法承载。这时应改用线扫配合运动拼接,或把视野拆分到多个工位,而不是硬找超大靶面相机。
帧率与曝光时间的关系
实际可用帧率不等于标称帧率,它受曝光、读出与传输三段时间叠加限制;接口带宽接近满负荷时,传输时间会成为主要瓶颈。
节拍换算很直接:1000 件 / 分钟即每秒 16.7 件;每件拍 4 个工位时,相机至少需要 67 fps 实际帧率,且必须保证不丢帧。
曝光时间的下限由运动模糊决定:曝光时间内被测物在图像上的位移不应超过 1 个像素。视场精度 0.0167 mm / 像素、产线速度 2000 mm / s 时需满足:
- 曝光时间 ≤ 0.0167 ÷ 2000 ≈ 8.3 微秒
8 微秒级曝光意味着必须用频闪光源提供高瞬时亮度,相机要有足够的感光度,镜头口径也要放大;三者缺一,图像就会因曝光不足而噪声过大。
线扫相机的速度约束
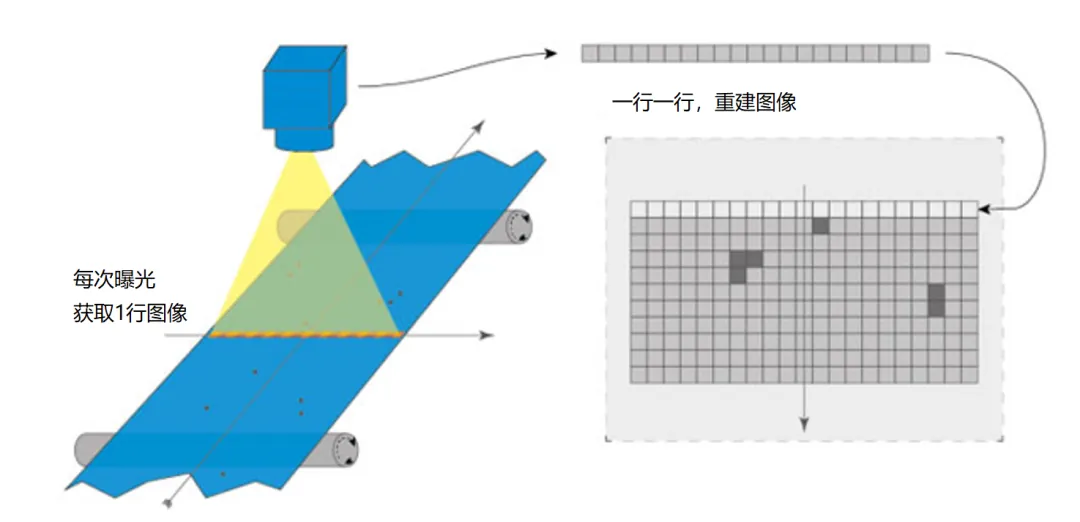
线扫相机的"帧率"对应行频,运动方向每前进一个像素采集一行,因此行频下限 = 产线速度 ÷ 运动方向视场精度。以 50 kHz 行频上限估算:2000 mm / s 速度下最小分辨尺寸约 0.04 mm;要达到 0.01 mm,速度必须降到 500 mm / s 以内。精度与速度是相乘关系,这是线扫方案必须提前确认的物理边界。
靶面、像元与镜头放大率的匹配
分辨率确定后,还要确认相机靶面与镜头能否匹配,核心是放大率。放大率 β 定义为目标在传感器上成像尺寸与实物尺寸之比:
- 放大率 β = 相机靶面尺寸 ÷ 视场尺寸
- 单像素视场精度 = 像元尺寸 ÷ β
例如像元 3.45 微米、视场精度 0.0167 mm / 像素时,β ≈ 0.207。若视场 100 mm,所需靶面宽度约 20.7 mm,已接近 4/3 英寸。这说明高精度大视野只能靠大靶面传感器或线扫方案实现,小靶面相机仅在小视野下才有优势。
选镜头时必须核对三件事:像场直径要覆盖传感器对角线,否则四角发暗;景深要与被测物高度波动匹配,否则部分区域失焦;镜头分辨率要高于传感器像元密度,否则像素优势被镜头吃掉。放大率越高景深越浅、对机械定位要求也越高。
四种接口对比
接口的取舍取决于数据率、传输距离与相机数量。数据率可用一个粗略公式估算:分辨率 × 位深 × 帧率。以 8192 × 5460 像素、8 bit、30 fps 计算,单台数据率约 1.34 GB/s,已超出单通道千兆级接口的能力,必须选 CoaXPress 多通道或万兆以太网。
| GigE 千兆以太网 | 约 110 MB/s | 最长 100 m,可用标准网线 | 多相机组网、长距离布线、一般帧率 |
|---|---|---|---|
| USB 3.0 | 约 350 MB/s | 标准线缆 3 m 以内,有源线可延长 | 桌面式设备、短距离、中高帧率单机 |
| Camera Link | Base 255 / Medium 510 / Full 680 MB/s | 约 10 m 以内 | 需要确定性传输与多机同步的高速检测 |
| CoaXPress | 单通道 600(CXP-6)至 1200(CXP-12)MB/s | 同轴电缆约 40 m | 超高分辨率面阵与高速线扫,多通道聚合 |
实际选型建议:单相机、布线距离长时选 GigE;数据率 300 MB/s 以内且相机离主机近时选 USB 3.0;需要多机严格同步时选 Camera Link;线扫或高分辨率面阵、数据率超过 500 MB/s 时选 CoaXPress。
黑白、彩色与近红外怎么选
传感器类型的选择原则很简单:能用黑白就不用彩色。
- 黑白相机:所有像素参与亮度采样,灵敏度高于彩色,相同曝光下信噪比更好,适合尺寸测量与灰度级缺陷检测
- 彩色相机:拜耳分色需插值还原,有效空间分辨率下降,数据量约为黑白的 3 倍;仅用于线序、色差、标签颜色、来料混料等场景
- 近红外相机:配合近红外光可穿透部分镀层或深色背景,让黑底黑字、塑料内部结构显现,但需近红外增强传感器与对应镀膜镜头,成本较高
检测目标本身没有颜色语义时,用彩色等于拿分辨率与带宽去换一个用不上的维度。
一份可直接照填的选型清单
按顺序填完下面这份清单,输出结果就是一台可下单的相机规格。
- 最小可检缺陷尺寸或公差:____ mm
- 单件视野尺寸:____ mm × ____ mm
- 缺陷所需像素数,默认取 3 到 4 个像素
- 视场精度 = 缺陷尺寸 ÷ 像素数 = ____ mm / 像素
- 像素数 = 视野 ÷ 视场精度,追加 20% 到 50% 余量后向最近量产规格取整
- 产线节拍:____ 件 / 分钟或 ____ mm / s,推算帧率或行频,校验曝光时间与运动模糊
- 数据率 = 分辨率 × 位深 × 帧率,据此选定接口类型、通道数与线缆长度
- 确定靶面尺寸与像元尺寸,反算镜头放大率,核对像场覆盖、景深与镜头分辨率
- 确认传感器类型为黑白、彩色或近红外,确定触发与同步信号来源
这份清单的价值在于把"选相机"变成一次可以复核的计算。